
人口減少が加速する中、物流業界ではドライバーや物流センターの担い手不足が大きな課題となっています。2024年4月のトラックドライバーに対する時間外労働規制の強化(※1)を契機に大きく注目された「物流の2024年問題」を乗り越えた後も、必要な輸送に対して最大25%の輸送力不足が生じると言われている「2030年問題」が迫っています(※2)。
こうした社会課題を背景に、自動運転トラックの実証実験(一部の商業運用)や物流センターにおけるロボットの導入が進んでいます。一方で、物理的な環境で稼働するフィジカルAIは、これまでの技術にはないさまざまなリスクが存在し、安全対策が求められます。本コラムではフィジカルAIに関わるリスクやセキュリティ対策について解説します。
(※1)参考:厚生労働省『トラックドライバーの新しい労働時間規制が始まります! 年960時間の時間外労働上限規制と改正改善基準告示』
https://wwwtb.mlit.go.jp/kinki/content/000308343.pdf
(※2)参考:国土交通省 『2030 年度に向けた総合物流施策大綱に関する検討会 提言(令和8年3月3日)』
https://www.mlit.go.jp/seisakutokatsu/freight/content/001985184.pdf

1.物理的環境で稼働するフィジカルAIとその特徴
国内の物流業界では、稼働するロボットが年々増加しています。矢野経済研究所が実施した国内の物流ロボティクス市場調査によると、2023年度には約357億円だった市場は、2030年度には約1,238億円に成長すると予測されています。(※3)
物流領域で利用されているフィジカルAIは、テキストや画像、動画や音楽といったデジタル情報のアウトプットにとどまる生成AIとは異なり、人が存在するリアルな空間で走行し、モノを動かすといった物理的な動作を伴います。
フィジカルAIは、現実世界の物理法則や空間における関係を理解しながら、周囲の状況を把握し(知覚)、次にとるべき行動を判断し(推論)、具体的な動作の手順を組み立て(計画)、実際に体を動かす(行動)という一連の流れを一貫して実行する点が特徴です。
また、フィジカルAIは、以下のような技術やセンサーで周囲を認識します。
・カメラ
・SLAM(Simultaneous Localization and Mapping:自己位置を推定しながら、周囲の地図を作成する技術)
・LiDAR(Light Detection and Ranging:レーザー光を利用したリモートセンシング技術)
・IMU(Inertial Measurement Unit:慣性計測装置)
そして、認識した情報をもとにAIが判断し、アクチュエータ(Actuator:駆動装置。AIが下した判断を、モーターなどを介して実際の動きに変換する部分)を動かして現実空間に実際に働きかける点が最大の特徴です。
物流領域におけるフィジカルAIの導入が進む一方で、フィジカルAIの誤作動が周囲の物理的環境に直接影響を及ぼすリスクもあります。たとえば、自動車製造業などで利用されている従来型の産業用ロボットは、原則人が立ち入らない閉鎖空間で運用されるため、一定の安全が担保されています。一方で、物流センターで人と協働するフィジカルAIのケースでは、人とロボットが同じ空間で作業するため、誤作動や予期せぬ挙動による人身事故や物損の懸念があります。フィジカルAIを導入する際は、人とロボットが稼働するための安全対策が必要不可欠です。
(※3)出典:
日本経済新聞 『矢野経済研究所、国内の物流ロボティクス市場に関する調査結果を発表』2025年3月11日
https://www.nikkei.com/article/DGXZRSP688138_R10C25A3000000/?msockid=2bf31e4573bd66f819fe08b972e56742
2.フィジカルAI導入のリスク例と課題
フィジカルAIの誤作動は、そのまま人身事故や物損につながりかねません。この章では主に
物流センターなどの施設内におけるリスクや課題について見ていきます。
国内ではヒューマノイドロボットの実証実験が始まっていますが、現在(2026年時点)ではまだ試行段階です。そのため、ヒューマノイドロボット固有の労災や事故に関する調査統計はまだ確立されていない状況です。
古いデータですが、厚生労働省委託の調査によると、産業用ロボットによる労働災害は年間30件前後で推移しており、その過半数は挟まれ・巻き込まれ災害や激突され災害など比較的重篤な事案となっています(※4)。この30件という数字は、比較的安全性が確保されているとされる従来型の産業用ロボット(閉鎖空間で運用されるもの)を中心に集計されたものです。人と同じ空間で稼働する協働ロボットについては、これに加えて新たなリスクが生じます。
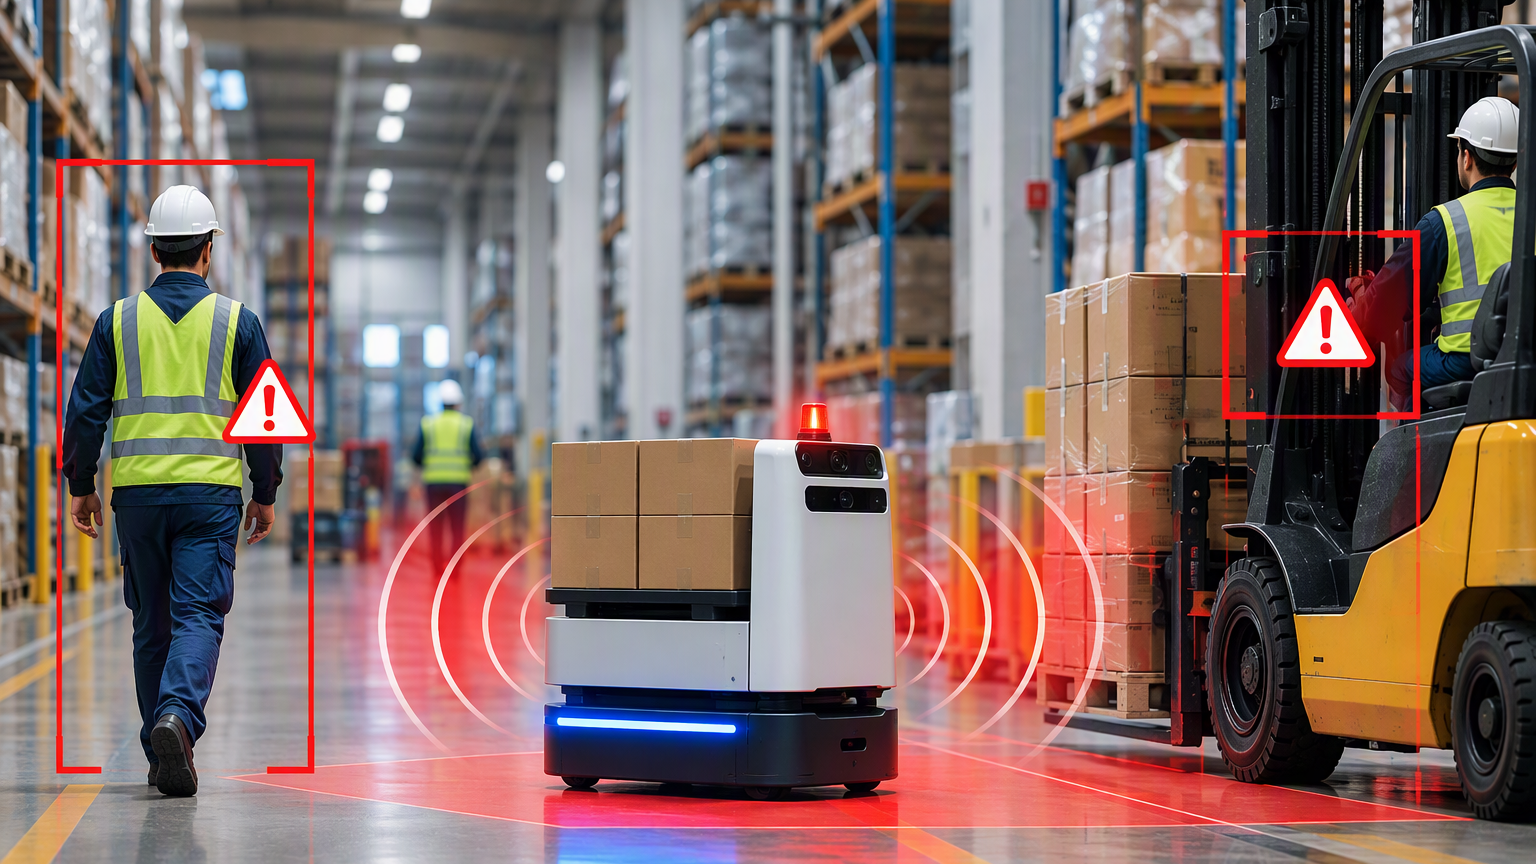
物流領域におけるフィジカルAI利用のリスクには、具体的に以下のようなものが挙げられます。
・人やフォークリフトとの接触
・荷物の誤認識・落下・破損
・センサーの死角
・通信障害
・AIモデルの判断エラー
たとえば、ロボットの稼働エリアと人やフォークリフトの動線が交錯する場所では、互いの死角から接近した際に接触するリスクがあります。特に、棚やパレットの陰はセンサーの死角になりやすく、無線LANなどの通信が一時的に途切れると、制御信号が届かず誤作動や停止につながるおそれもあります。また、画像認識の精度は包装の光沢や荷姿の多様さに左右されるため、認識ミスが荷物の落下や破損につながることがあります。加えて、学習データにない形状の荷物や季節商材をうまく認識できず、判断エラーによる誤作動を招くことも考えられます。
Amazonの物流施設を対象とした、米国の労働組合連合体であるStrategic Organizing Center(SOC)の分析(※5)によれば、ロボット導入施設の重傷率は2019年時点で従業員100人あたり7.9件と、導入をしていない施設より54%高かったと報告されています。
さらに、米国の労働安全衛生局(OSHA:Occupational Safety and Health Administration)による、2015年から2022年の重大負傷報告77件を分析した調査(※6)では、事故原因の多くが「作業者が停止していると誤認していたロボットの予期しない起動」であったとされています。こうした事故の背景には、センサーの死角や通信障害、AIモデルの認識誤りといった「予期しない挙動」に要因があると推測されます。
国内の産業界において、協働ロボットの実装は確実に進んでいます。ただし、従来型の産業用ロボットのように閉鎖空間に固定しておくことはできません。ロボットが開発・製造されている時点で一定の安全性は考慮されているものの、物流施設で人と協働するためには安全対策とリスクアセスメントが必要です。具体的には、以下のような点への対応が求められます。
・予期せぬ接触
・センサーなどの誤動作
・作業環境の変化によるセンサーの精度低下
また、フィジカルAIには物理的なリスクだけでなく、セキュリティ面での対策も欠かせません。AIモデルや制御ソフトウェア、センサーやアクチュエータといった構成要素がハッキングなどの攻撃を受けた場合、その影響は人がいる空間にまで及びます。具体的には、次のような深刻な影響が想定されます。
・情報漏洩(顧客情報や在庫データなどの機密情報が外部に流出)
・制御不能(ロボットが意図しない動作を続け、人や設備への被害が拡大するリスク)
・設備の損傷(誤作動によるロボット自体や周囲設備の破損)
・システム全体の稼働停止(物流センター全体の運用停止による業務への支障)
物流領域でフィジカルAIの利用が広がるほど、こうしたリスクを低減し、安全を確保するための仕組みづくりの重要性も増しています。
(※4)出典:『機能安全活用実践マニュアル ロボットシステム編 -平成29年度厚生労働省委託 機能安全を活用した機械設備の安全対策の推進事業- 』
https://www.mhlw.go.jp/new-info/kobetu/roudou/gyousei/anzen/dl/180320-7.pdf
(※5)出典:Strategic Organizing Center「Primed for Pain: Amazon’s Epidemic of Workplace Injuries」
https://thesoc.org/wp-content/uploads/sites/342/PrimedForPain.pdf
(※6)出典:Robot-related injuries in the workplace: An analysis of OSHA Severe Injury Reports
https://eprints.whiterose.ac.uk/id/eprint/217393/
3.フィジカルAI導入のリスクと課題への対策
先述したようなリスクに対応するため、国内外で安全規格制度の整備が進んでいます。
協働ロボットに関連する代表的な安全規格には、ISO 10218とISO/TS 15066があります。ISO 10218は産業用ロボットの安全要求事項を定めた国際規格で、設計・製造・運用・保守におけるロボットの安全性確保のための指針を提供しています※。
(※なお、ISO 10218は、ロボット本体を対象とするPart 1(ISO 10218-1:2025)と、ロボットアプリケーションおよびロボットセルを対象とするPart 2(ISO 10218-2:2025)で構成されています)
また、ISO/TS 15066は、協働ロボットが人と同じ作業空間で安全に作業する際の要求事項や参考情報を示した技術仕様書です。協働ロボットが人に接触した際の人体への傷害リスクを低減するため、身体部位ごとの接触力や圧力に関する基準値などを示しています※。
(※ISO/TS 15066:2016の主要内容は、2025年に改訂されたISO 10218シリーズに統合されています)
国内の法令では、「労働安全衛生規則 第150条の4」においてロボットとの協働について規定しています。以前は、定格出力が80Wを超える産業用ロボットとの接触の危険がある場合には柵や囲いなどの措置が原則として必要とされていましたが、2013年の通達(基発1224第2号)で、リスクアセスメントにより危険のおそれがなくなった場合は、柵なしでの協働作業が可能になりました。(※7)
国外では、EUの新機械規則(Regulation 2023/1230)が、2027年1月以降に適用開始される予定です。この規則は、EU市場に投入される機械や関連製品について、安全性、信頼性、法令遵守を包括的に確保するための枠組みであり、AIやサイバーセキュリティに関する新しい要件が追加されています。
さらにAGV(Automated Guided Vehicle:無人搬送車)やAMR(Autonomous Mobile Robot:自律走行ロボット)などを対象とした規格として、ISO 3691-4があります。この規格は、人を検知して衝突を防ぐ方法や、状況に応じた速度制御、走行モードの安全な切り替え方などを定めています。
(※7)参考:
厚生労働省 「産業用ロボットと人との協働作業が可能となる安全基準を明確化しました。(労働安全衛生規則第150条の4関係)」
https://www.mhlw.go.jp/bunya/roudoukijun/dl/pamphlet_140115.pdf
4.「物流現場におけるフィジカルAI導入の課題と進め方」のまとめ
フィジカルAIは、物流領域における人手不足や2030年問題への対応策として期待される一方、物理空間で直接動作するため、安全性・セキュリティ・責任範囲を一体で検討する必要があります。
フィジカルAIを導入しただけで作業場の利便性や安全性が自動的に高まるわけではなく、リスクアセスメントを行い、国際安全規格を満たすことが欠かせません。また、AI事業者ガイドラインの改定などが進む現在は、国内外の制度が急速に更新されている過渡期でもあります。導入担当者だけでなく、情報システム部門や安全管理部門、法務部門が連携し、規格・ガイドラインの更新を継続的に確認しながら、自社に合った安全な運用体制を構築していくことが重要です。
鈴与シンワートは、「鈴与グループが持つ物流ノウハウ」と「鈴与シンワートのシステム開発力」を組み合わせ、物流領域におけるICT活用などのコンサルティングをはじめとする専門的なサービスを提供しています。
現状を数値で可視化し、改正物流効率化法への対応から、中長期的な物流改善計画の策定・実行まで、貴社の状況に応じた最適なソリューションを提案します。「まず自社の物流の現状を把握したい」という段階でも、お気軽にお問い合わせください。